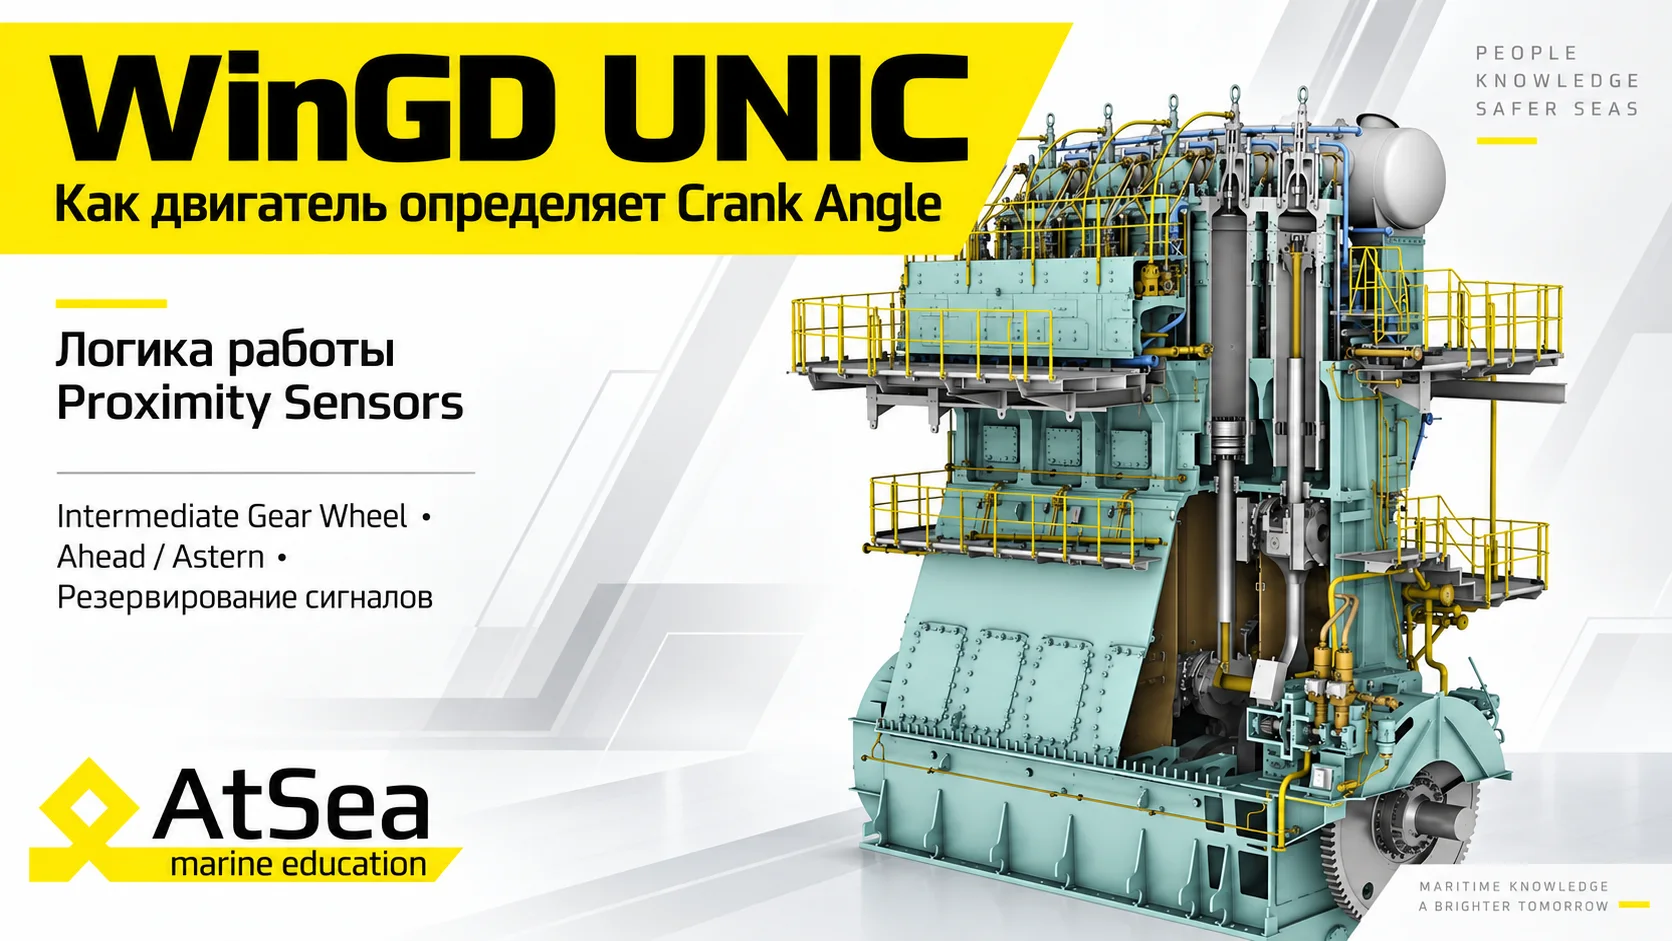
Современному электронно-управляемому двигателю недостаточно просто знать обороты. Система управления должна постоянно понимать точное угловое положение коленчатого вала — Crank Angle.
Именно к нему привязана работа основных процессов двигателя:
Fuel Injection, Gas Admission, Pilot Injection, Exhaust Valve и Cylinder Lubrication.
Для определения положения используются Proximity Sensors, установленные около Intermediate Gear Wheel. Датчики считывают проходящие зубья шестерни и формируют последовательность импульсов.
Но зачем датчики устанавливаются парами?
За счёт небольшого смещения между ними система получает разные последовательности сигналов:
00 → 10 → 11 → 01
или
00 → 01 → 11 → 10
По порядку изменения этих сигналов UNIC определяет направление вращения двигателя — Ahead или Astern.
То есть системе важно не только наличие сигнала, но и последовательность его изменения.
Именно в этом заключается одна из ключевых особенностей современных электронно-управляемых двигателей: система постоянно сравнивает, проверяет и подтверждает получаемые данные.
Понимание этой логики особенно важно при поиске неисправностей. Когда механик понимает, какой сигнал ожидает UNIC и почему, Alarm перестаёт быть просто сообщением на экране — становится понятно, где искать причину отказа.
В курсе WinGD команды AtSea мы подробно разбираем не только отдельные датчики и исполнительные механизмы, но и саму логику работы системы управления двигателем.
В следующих обновлениях курса отдельно рассмотрим работу датчиков Gear Wheel и Flywheel, резервирование сигналов, реверсирование двигателя и восстановление системы после Blackout.
AtSea — просто о сложном.