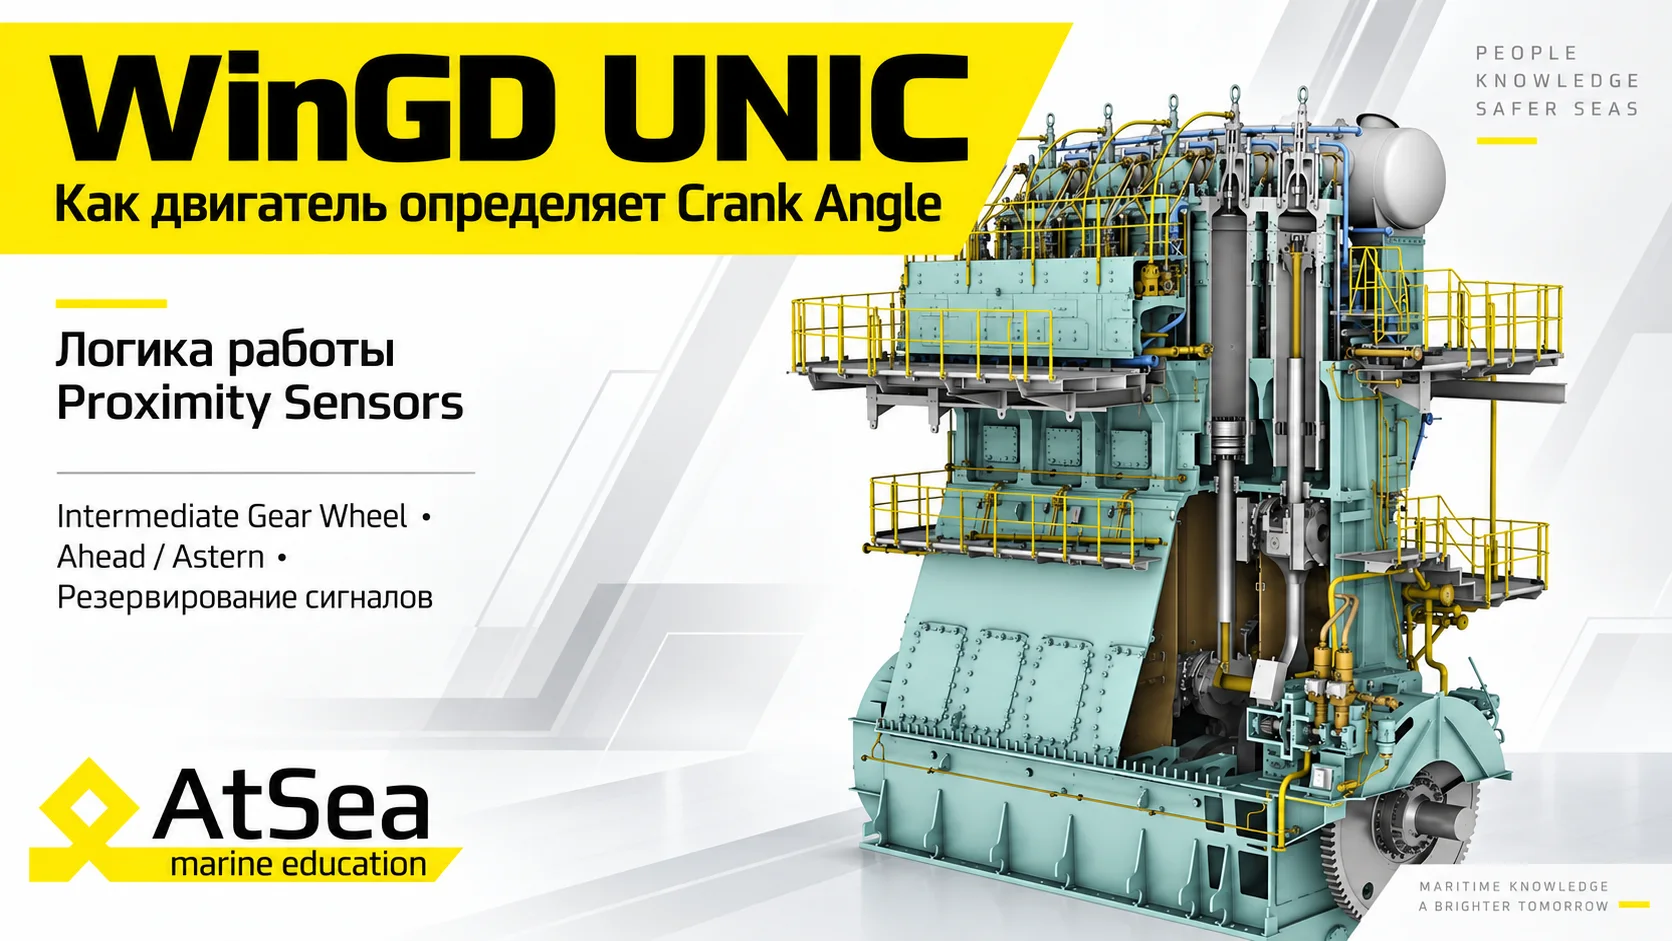
Для сучасного двигуна з електронним керуванням недостатньо просто знати частоту обертання. Система керування повинна постійно визначати точне кутове положення колінчастого вала — Crank Angle.
До нього прив’язана робота основних процесів двигуна:
Fuel Injection, Gas Admission, Pilot Injection, Exhaust Valve та Cylinder Lubrication.
Для визначення положення використовуються Proximity Sensors, встановлені біля Intermediate Gear Wheel. Датчики зчитують зубці шестерні, що проходять повз них, і формують послідовність імпульсів.
Але навіщо датчики встановлюють парами?
Завдяки невеликому зміщенню між ними система отримує різні послідовності сигналів:
00 → 10 → 11 → 01
або
00 → 01 → 11 → 10
За порядком зміни цих сигналів UNIC визначає напрямок обертання двигуна — Ahead або Astern.
Тобто для системи важлива не лише наявність сигналу, а й послідовність його зміни.
Саме в цьому полягає одна з ключових особливостей сучасних двигунів з електронним керуванням: система постійно порівнює, перевіряє та підтверджує отримані дані.
Розуміння цієї логіки особливо важливе під час пошуку несправностей. Коли механік розуміє, який сигнал очікує UNIC і чому, Alarm перестає бути просто повідомленням на екрані — стає зрозуміло, де шукати причину відмови.
У курсі WinGD від AtSea ми детально розбираємо не лише окремі датчики та виконавчі механізми, а й саму логіку роботи системи керування двигуном.
У наступних оновленнях курсу окремо розглянемо роботу датчиків Gear Wheel і Flywheel, резервування сигналів, реверсування двигуна та відновлення системи після Blackout.
AtSea — просто про складне.